6.2.1. 参考点类型
6.2.1. 参考点类型
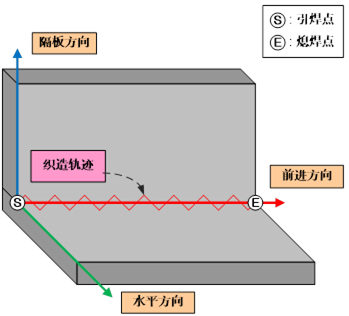
图 6.7 织造坐标
(1) REFP 1 (参考点 1)
这个命令指定壁方向。在不指定墙壁方向的机器人,将垂直方向为墙壁方向执行摆动动作。因此,墙壁方向不是垂直的话,要通过此指令指定墙壁方向。
使用方法: 将作业物的墙壁方向面的一个点记录为REFP1。根据该点和焊接线(直线ⓢⓔ)可以决定墙壁方向面。在只使用REFP1指令时,其他方向就根据将已设定的墙壁方向为进行方向,按基本图样角度回转的方向设定。
(2) REFP 2 (参考点 2)
REFP2是根据决定墙壁方向的平面(包括墙壁方向的平面),设定在有关平面的双面空间中在哪一方生成摆动轨迹的指令。
使用方法: 将要进行摆动的面的任意一点记录为REFP 2。[图6.8]是在两个母材之间空间记录参考点2时设定的摆动坐标计之例。在只使用REFP2指令时,将机器人坐标计的Z轴为墙壁方向,设定其他方向。
(3) REFP 3 (参考点 3)
当机器人是固定的、只有定位器在固定织造中进行旋转的情况下、这个命令指定织造的前进方向。
使用方法:将机器人在停止的位置上指示进行方向的直线上的任意一点记录为REFP3。机器人在从焊接开始点到REFP3的直线上以垂直方向进行摆动。
使用例:在示教REFP3后,同样示教焊接开始步进和结束步进的位置。移动速度已时间指定。(注意:此时,如果REFP3未指定,不进行摆动而出错。)
(4) REFP 4 (参考点 4)
是设置壁方向和他方向角度的指令。[图6.8]是设置为90度时的例示。通过使用这个命令设置角度忽略通过[基础图案] à [角度]设置的任何值。
当根据‘Torch基准’设置‘隔板方向’的时候、不能使用这个命令。
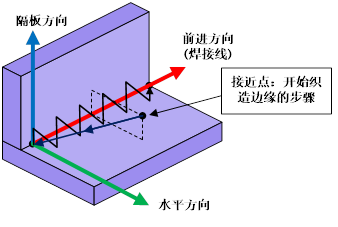
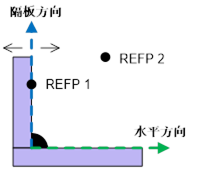
图 6.8 织造方向和参考点
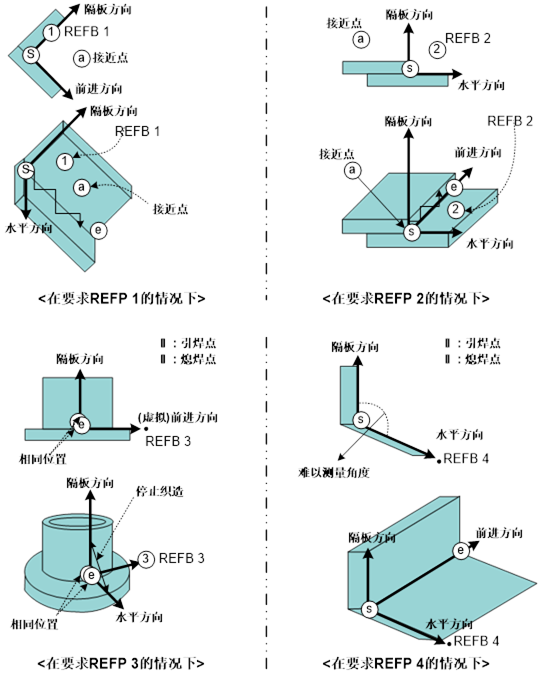
图 6.9 依据每个参考点类型的应用

l REFP 1: 设置离焊接线的距离至少为5mm。
l REFP 2: 设置离壁方向的距离至少为5mm。
l REFP 3: 设置离开始点的距离至少为5mm。
l REFP 4: 如果测量织造图案角度有困难、指定角度。