2.2. 控制器设置
2.2. 控制器设置
控制器设置为协作控制所需的通信及机器人编号等。
(1) 请选择『[F2]:系统』→『2: 控制参数』→『9: 网络』→『3: 服务』。
(2) 请选择『1: 协作控制』。
(3) 请设置对话框中参数。各个参数的用途如下:
n 协作控制功能:<无效,有效>
请选择是否要使用(启用)协作控制功能。
n 群组编号: <1~6>
请设置机器人所属群组的编号。只有属于同一个群组的机器人之间才能使用协作控制功能。所要使用协作控制功能的机器人应被指定为同一个群组。但即使不属于同一个群组,HiNet I/O的输入/输出也共同适用。
n 机器人编号: <1~4>
请设置机器人编号。机器人编号用于在协作控制上连接的网络中识别自身控制器。Hi5a控制器允许最多4台机器人之间构成协作网络。此时,请注意避免机器人编号相互重复。

l 特殊机器人及6自由度以下机器人只能适用HiNet通信,COWORK命令无法使用。
l 协作控制为选项。要使用协作控制的“COWORK”指令,就需要注册许可证密钥(许可证号)。一个月可以用临时许可证密钥,但超过1个月仍要使用请询问本公司。
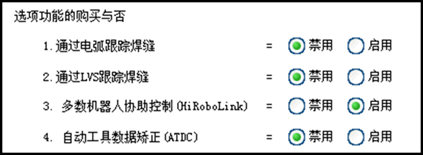
图 2.3 协作控制(HiRoboLink)许可证密钥选项设置