4.2.1. PC 环路测试方法
4.2.1. PC 环路测试方法

图4.6 RS-232C通讯设置对话框
(1) 若想测试RS-232C是否正常连接、就请先打开通讯设置对话框后按  按钮连接通讯状态。然后、按
 按钮、就会显示RS-232C通讯测试对话框、如下图所示。
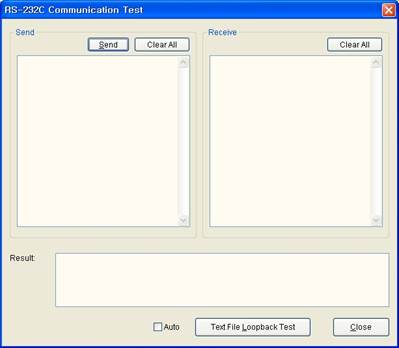
图4.7 RS-232C通讯测试对话框
表 4‑1 RS-232C 通讯测试对话框
发送群组框 | 发送按钮 | 把在发送框输入的字符串发送到RS-232C。 (只发送前部分的500byte。) |
全部删除按钮 | 将发送编辑框的字符串全部删除。 | |
编辑框 | 记录要发送的字符串位置。检测文本文件环路时、显示传送的字符串。 | |
接收群组框 | 全部删除按钮 | 将接收编辑框的字符串全部删除。 |
编辑框 | 显示发送到RS-232C的字符串。 | |
测试结果编辑框 | 显示文本文件环路的检测结果。 显示发送的字节数和接收的字节数、一致与否、不一致的位置和字符串等。 | |
自动检测选框 | 选择是否自动反复检测文本文件环路。 | |
文本文件环路检测按钮 | 执行文本文件环路检测。从内藏文本文件读取长字符串数据并发送到RS-232C后、与通过环路接收的数据进行比较、检测一致与否。收发数据会显示于各编辑框。 | |
关闭按钮 | 关闭RS-232C通讯测试对话框。 | |
(2) 确认在PC的串行端口中选择的COM端口是否正常工作、其确认方法如下。如[图4.8]所示、先使PC的COM端口电缆连接器2号和3号销处于短路(short)状态。
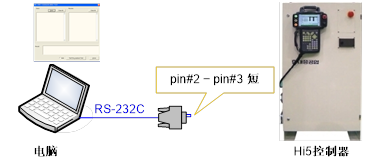
图 4.8 PC收发信号短路
(3) 按文本文件环路检测按钮、就会收发内藏文本文件、在编辑框显示其内容、就表示正常、如[图 4.9]所示。
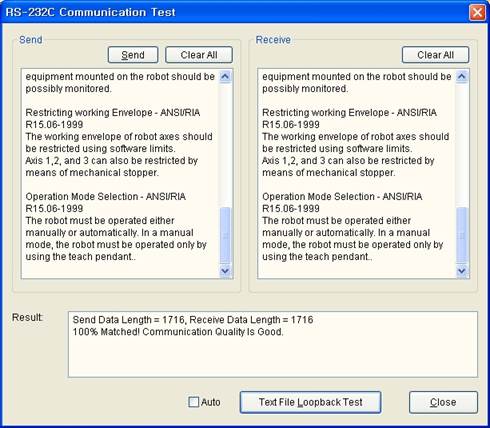
图4.9 文本文件环路检测
(4) 测试结果与结论如[表 4-2]所示。
表4‑2 PC文本文件环路检测结果
结果 | 结论 (可推定的原因) |
显示发送到收信编辑框的数据原本、并显示测试结果100% Matched! | PC COM端口的工作正常。 |
接收编辑框没有显示任何数据。 | - 电缆断线。 - 电缆连接错误、有可能连接至PC的另一个COM端口。 - PC的COM端口故障。 - 2号、3号销没有短路(Short)。 - USB-Serial产品(使用时)的设置错误、不良。 |
接收编辑框显示部分受损的字符串、与发送数据不一致。 | - PC COM端口的收发信号功能出现部分不良。 需要检测H/W的故障与否。 - USB-Serial产品(使用时)的不良、功能不足。 |
(5) 确认机器人控制器与串行端口的通讯连接正常与否、确认方法如下。如[图 4.10]所示、先通过串行端口通讯电缆连接PC COM端口与机器人控制器。
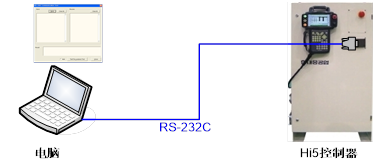
图4.10 PC-控制器的RS-232C连接
(6) 在机器人控制器的示教盒进入『[F2]: 系统』 → 『2: 控制参数』 → 『3: 串行端口』 → 『1:串行端口 #1』(或、『2: 串行端口 #2』)画面、将通讯参数设置成域PC一致、然后将“Echo”设置为<有效>、如[图 4.11]所示。
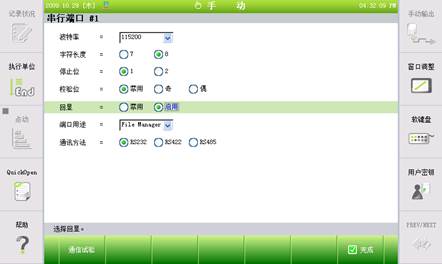
图4.11 在串行端口把“Echo”设置为<有效>
(7) 按文本文件环路检测按钮、就会收发内藏文本文件、并在编辑框显示其内容。根据测试结果结论如下[表 4-3]所示。
表 4‑3 PC - 控制器文本文件环路检测结果
结果 | 结论 (可推定的原因) |
显示发送到收信编辑框的数据原本、并显示测试结果 100% Matched! | 机器人控制器与PC之间的串行通讯已正常连接。 |
接收编辑框没有显示任何数据。 | (PC环路测试正常时、) - 电缆的RX、TX连接错误。 - 电缆连接错误、有可能连接至机器人控制器的另外COM端口。- 机器人控制器的COM端口故障。 - 机器人控制器盒内部的串行电缆断线。 |
接收编辑框显示部分受损的 字符串、与发送数据不同。 | (PC环路测试正常时、) 机器人控制器的COM端口收发功能出现部分不良。需要检测H/W的故障与否。 |
(8) 测试后、请把示教盒串行端口画面的“Echo”设置重新复原为 <无效>。