7.5.6. 机构设置
7.5.6. 机构设置
机构是组成单元的单位、点动操作时作为一个组使用。
设置机构的话、按各轴的组分配机构编号(M#)。在此菜单能够设置无端功能的启用/禁用以及位置调节器组。
(1) 从手动模式的初始画面里选择『[F2]:系统』→『5:复位』→『6:机构设置』。
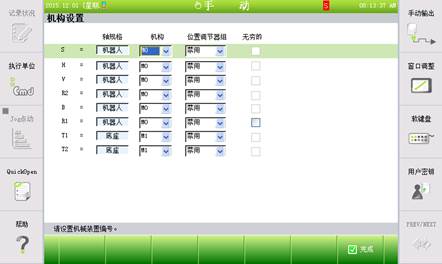
图7.88 机构设置
(2) 设置各轴的机构编号、无端功能、启用/禁用和位置调节器组编号。
(3) 各项目内容如下。
n 机构
- 设置各轴的机构编号。
- 轴规格为机器人的话固定为机构MO。
- 从附加轴到机构1~7能够分配。
- 以用相同机构编号设置的轴相同组管理。为了附加轴的点动、利用[机构]键切换机构组、这时按下点动键的话、按该机构的轴顺序进行点动。
n 无穷的
- 在该轴将是否使用无端功能设置为启用和禁用。
n 位置调节器组
- 设置位置调节器轴的位置调节器组编号。
- 您仅可以利用位置调节器来给轴设置位置调节器组编号。
(4) 要保存设置的数据、按『[F7]:完成』键。按[ESC]键时、改变的数据将不会保存。

l 设置的机构组合可能分配为单元后使用。关于单元的概念和内容、请参考下面内容。
l 如何指定位置调节器组
① 从最低轴来顺序指定组。
② 未同步的组会被指定为无效。
③ 因为位置调节器的相同组只支持2个轴、所以您切勿给一个组设置3个轴。
④ 在重新定义组设置的情况下,以前指定的定位器的校准数据无效化,应重新执行定位器的校准。
l 机制jog规则
① Hi5a控制器共提供8个jog 键。
② 机制作为jog操作时的一个组被加以利用。
③ 在机制号选择为[M0]的情况下、7/8轴jog键会破例运转、并且在包括以下机制在内的总轴数为8轴以内的范围内可以对M1及M2进行操作。如果在此情况下也把机制号设置为[M1]、只有M1的构成要素可另行进行jog操作。
④ 利用示例如下。
例1) M0:Robot(1~6轴)、M1: 走行轴 (7轴)、M2:伺服枪(8轴)
[M0] 选择 à 1~6轴jog键:M0、7轴jog键:M1、8轴jog键:M2
[M1] 选择 à 1轴jog键:M1
[M2] 选择 à 1轴jog键:M2
例2) M0:Robot(1~6轴)、M1: 走行轴 (7轴)、M2:伺服枪(8~9轴)
[M0] 选择 à 1~6轴jog键:M0、7轴jog键:M1
[M1] 选择 à 1轴jog键:M1
[M2] 选择 à 1~2轴jog键:M2
例3) M0:Robot(1~7轴)、M1: 走行轴 (8轴、M2:伺服枪(9~10轴)
[M0] 选择 à 1~7轴jog键:M0、8轴jog键:M1
[M1] 选择 à 1轴jog键:M1
[M2] 选择 à 1轴jog键:M2