4.6.1. 定位器主机点动(JOG)
4.6.1. 定位器主机点动(JOG)
(1) 对于已设置定位器的机器人,为了使用定位器同步功能,设置定位器群组并对定位器进行校准。
(2) 对于已设置定位器(所要设置为主机的定位器)的机器人,通过利用R351, 1或功能键,设置为手动协作主机(M:G#R#)。
(3) 按下“机制”(Mechanism)键来选择定位器的机制。
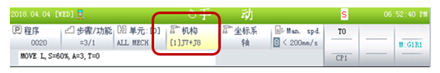
(4) 按下“坐标系”键来选择同步坐标系S1(或S2)。
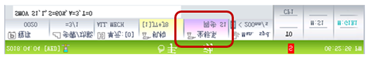
(5) 从机器人则通过利用R351,2将角色设置为从机(S:G#R#)。
(6) 点动操作定位器时,机器人1和机器人2都能与定位器同步操作。