6.5.1. 对准原点
6.5.1. 对准原点
(1) 把控制器对准示教模式后,把运行准备开关置于[ON]。
因设备有异常而无法[ON]运行准备时,请利用制动器解除开关对准机器人的基准位置。
(2) 把各轴移动到基本姿势,并对准调整范围标度.
(3) 请进行编码器复位。编码器复位方法请参考『6.5.2 编码器复位』。
(4) 请修正编码器,修正方法请参考『控制器操作说明书』。
(5) 请确认机器人工作状态是否有异常。
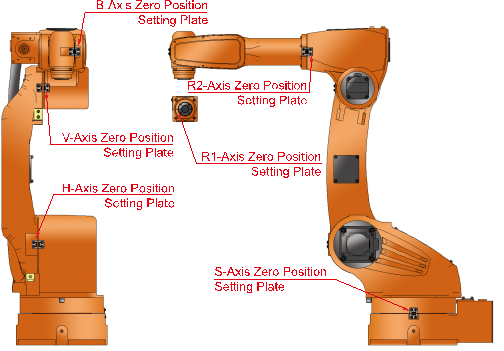
图6.8 原点设置方法 [HA006]
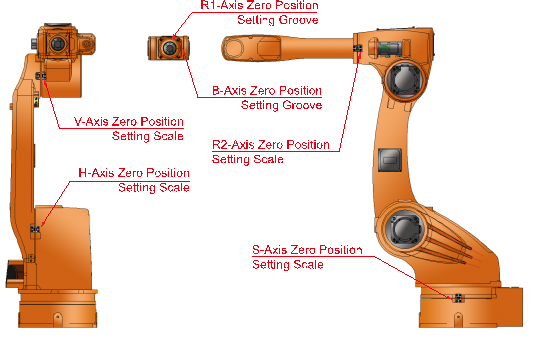
图 6.9 原点设置方法 [HA020W]